
Naujo tipo didelio tikslumo šešių ašių jėgos jutiklio projektavimas ir tyrimas
2025-03-01
Tradiciniai vienos ašies jėgos jutikliai nebegali patenkinti šiuolaikinės gamybos ir technologijų poreikių. Šešių ašių jėgos jutikliai vis labiau patraukia daugelio mokslininkų dėmesį. Šešių ašių jėgos jutikliai gali matuoti jėgas ir sukimo momentus šešiomis kryptimis tuo pačiu metu ir yra plačiai naudojami mašinose, robotų rankose, aviacijos erdvėje, biomedicinoje ir kitose srityse. Tačiau šiuo metu tiriami šešių ašių jėgos jutikliai paprastai turi daug problemų. Tolimesniems tyrimams skubiai reikia didelio tikslumo ir didelio jautrumo jutiklių. Šiame darbe apjungiama teorinė analizė, baigtinių elementų modeliavimas ir modeliavimo eksperimentai bei optimizuojama jutiklio struktūra remiantis esamais jutiklių tyrimais. Siūlomas naujo tipo didelio tikslumo šešių ašių jėgos jutiklis. Pagrindinis tyrimo turinys apima:
1. Atlikus nuodugnią įvairių jutiklio veikimo analizę ir ištyrus jutiklio veikimo pokyčių dėsnį naudojant jutiklio geometrinius parametrus. Siūloma naujo tipo kompozitinės sijos tipo šešių ašių jėgos jutiklio struktūra. Jutiklis turi paprastą struktūrą, akivaizdžią deformaciją ir lengvą pleistro padėties valdymą. Daviklio dydžio parametrams nustatyti naudojami ortogonalinio bandymo ir baigtinių elementų modeliavimo metodai.
2. Naudokite abaqus analizės programinę įrangą, kad sukurtumėte jutiklio modelį ir atliktumėte statinę bei dinaminę jutiklio analizę. Gaunamas jutiklio deformacijų pasiskirstymas veikiant išorinei jėgos apkrovai ir pirmųjų šešių jutiklio eilių natūralusis dažnis. Rezultatai rodo, kad jutiklis turi gerą tiesiškumą.
3. Remdamiesi pagrindiniu Whits viršįtampio puodelio principu, nustatykite šešiamačio jėgos jutiklio išdėstymą. Remdamiesi baigtinių elementų metodo analizės rezultatais, nustatykite elastingo kūno deformacijos plotą, sujunkite jutiklio konstrukcijos mastelį ir pagrįstą jo išdėstymą. Tinkamai padidinkite išvestį ir sumažinkite šešiamačio jėgos jutiklio tarpdimensinio sujungimo problemą.
4. Sukurkite specialų jutiklio kalibravimo įrenginį. Pagal jutiklio struktūrą ir formą suprojektuokite specialių jutiklių kalibravimo prietaisų rinkinį. Pagal modeliavimo eksperimento rezultatus jutiklis yra atsietas. Naudokite kvadrato metodą ir BP neuroninio tinklo metodą, kad apskaičiuotumėte ryšį tarp jų ir užbaigtumėte jutiklio kalibravimo tyrimą. Tyrimas rodo, kad BP neuroninio tinklo metodas turi geresnį atsiejimo efektą.
RELATED NEWS
-
Tikslumas mažose erdvėse: Changzhou Right Measurement pristato naujas didelio našumo miniatiūrines suspaudimo ir įtempimo apkrovos elementus
Tikslumas mažose erdvėse: Changzhou Right Measurement pristato naujas didelio našumo miniatiūrines suspaudimo ir įtempimo apkrovos elementus
-
Changzhou Right Measurement pristato naują silfono tipo apkrovos elementą: geriausias sprendimas higieniškoms ir atšiaurioms aplinkoms
ČANDŽOU, KINIJA – Changzhou Right Measurement and Control System CO., LTD., pirmaujanti pramoninių svėrimo technologijų novatorė, didžiuojasi galėdama oficialiai pristatyti savo naujausią dumplių tipo apkrovos elementą. Sukurtas tiksliai ir atlaikyti reikliausias pasaulio gamybos linijas, šis naujas produktas yra skirtas iš naujo apibrėžti patikimumą maisto, farmacijos ir pakavimo sektoriuose.
-
Ar galima naudoti stulpelio jėgos jutiklį struktūrinei būklei stebėti
Struktūrinės būklės stebėjimas (SHM) tampa vis svarbesnis šiuolaikinėje inžinerijoje, nes infrastruktūros sistemos tampa didesnės, sudėtingesnės ir reikalauja daugiau saugumo ir patikimumo. Tiltai, pastatai, pramoniniai rėmai ir sunkiosios mašinos priklauso nuo tikslios apkrovos informacijos, kad būtų galima aptikti ankstyvus pažeidimo ar nuovargio požymius. Šiame kontekste stulpelių jėgos jutikliai sulaukia dėmesio kaip praktiškas sprendimas ilgalaikiam konstrukcijų stebėjimui. Bet ar stulpelio jėgos jutiklis tikrai gali būti naudojamas struktūriniam sveikatos stebėjimui? Atsakymas yra taip – kai taikomas teisingai.
-
Kaip sukalibruoti kolonėlės suspaudimo jėgos jutiklį lauke
Kolonėlės suspaudimo jėgos jutikliai yra plačiai naudojami didelės apkrovos pramoninėse srityse, tokiose kaip presavimo mašinos, konstrukcijų bandymai, apkrovos stebėjimas ir svėrimo sistemos. Lauko kalibravimas yra būtinas norint užtikrinti tikslų jėgos matavimą, ypač po montavimo, priežiūros ar ilgalaikio naudojimo. Skirtingai nuo laboratorinio kalibravimo, lauko kalibravimas turi atsižvelgti į realias darbo sąlygas ir sumažinti prastovų laiką. Šiame straipsnyje paaiškinama, kaip sukalibruoti kolonėlės suspaudimo jėgos jutiklį lauke, naudojant praktiškus ir patikimus metodus.
-
Dažnas svėrimo modulio ryšio klaidų trikčių šalinimas
Svėrimo moduliai yra esminiai šiuolaikinių pramoninių svėrimo sistemų komponentai, leidžiantys tiksliai perduoti duomenis tarp apkrovos elementų, jungiamųjų dėžių ir valdymo sistemų. Tokiose programose kaip silosai, cisternos, konvejeriai ir platforminės svarstyklės stabilus ryšys yra labai svarbus patikimam svorio matavimui ir proceso kontrolei. Tačiau ryšio klaidų gali atsirasti dėl įvairių mechaninių, elektrinių ir aplinkos veiksnių. Supratimas apie įprastas problemas ir kaip jas pašalinti padeda sumažinti prastovos laiką ir išlaikyti sistemos tikslumą.
-

Kaip sukalibruoti kelių modulių pramoninę svėrimo sistemą
Kelių modulių pramoninės svėrimo sistemos plačiai naudojamos silosuose, rezervuaruose, bunkeriuose, konvejerio svarstyklėse ir didelės apkrovos platformose, kur keli apkrovos elementai veikia kartu, kad tiksliai išmatuotų svorį. Tinkamas kalibravimas yra būtinas norint užtikrinti nuoseklius rodmenis, atitiktį reikalavimams ir patikimą proceso kontrolę. Šiame straipsnyje paaiškinama, kaip kalibruoti kelių modulių pramoninę svėrimo sistemą, aprašoma geriausia praktika, padedanti išlaikyti ilgalaikį tikslumą ir našumą.
-
Dėl ko flanšo jėgos jutiklis rodo nestabilius rodmenis
Flanšo jėgos jutikliai yra plačiai naudojami pramonėje, norint išmatuoti varžtų jungčių, flanšinių jungčių ir mechaninių mazgų suspaudimo jėgą, suspaudimą ir išankstinę apkrovą. Jų gebėjimas teikti grįžtamąjį ryšį realiuoju laiku yra labai svarbus siekiant užtikrinti saugumą, našumą ir patikimumą. Tačiau praktikoje vartotojai kartais susiduria su nestabiliais arba svyruojančiais rodmenimis, kurie gali pakenkti sistemos tikslumui ir veikimo efektyvumui. Suprasdami bendras nestabilių rodmenų priežastis, inžinieriai ir technikai gali tiksliai išmatuoti jėgą.
-
Kaip sumontuoti flanšo suspaudimo jėgos jutiklį ant varžtų jungties
Flanšo suspaudimo jėgos jutikliai yra plačiai naudojami matuoti suspaudimo jėgą ir išankstinę apkrovą varžtinėse jungtyse tokiose pramonės šakose kaip mechaninė inžinerija, energetika, automobiliai ir pramonės automatika. Teisingas montavimas yra būtinas norint užtikrinti tikslų jėgos matavimą, ilgalaikį stabilumą ir patikimus duomenis. Šiame vadove paaiškinama, kaip tinkamai sumontuoti flanšo suspaudimo jėgos jutiklį ant varžtinės jungties, pateikiant praktinius veiksmus ir geriausią praktiką, tinkančią inžinieriams ir techniniams naudotojams.
-
Kaip pasirinkti vieno taško apkrovos elementą stendinei svarstyklei
Stalinės svarstyklės, taip pat žinomos kaip stalinės arba platforminės svarstyklės, plačiai naudojamos mažmeninėje prekyboje, laboratorijose, sandėliuose ir lengvosios pramonės aplinkoje. Šių svėrimo sistemų esmė yra vieno taško apkrovos elementas – jutiklis, specialiai sukurtas atlikti tikslius matavimus net tada, kai kroviniai yra ne centre. Norint pasiekti ilgalaikį tikslumą, patikimumą ir atitikties taikymo reikalavimams, būtina pasirinkti tinkamą vieno taško apkrovos elementą stendinėms svarstyklėms.
-
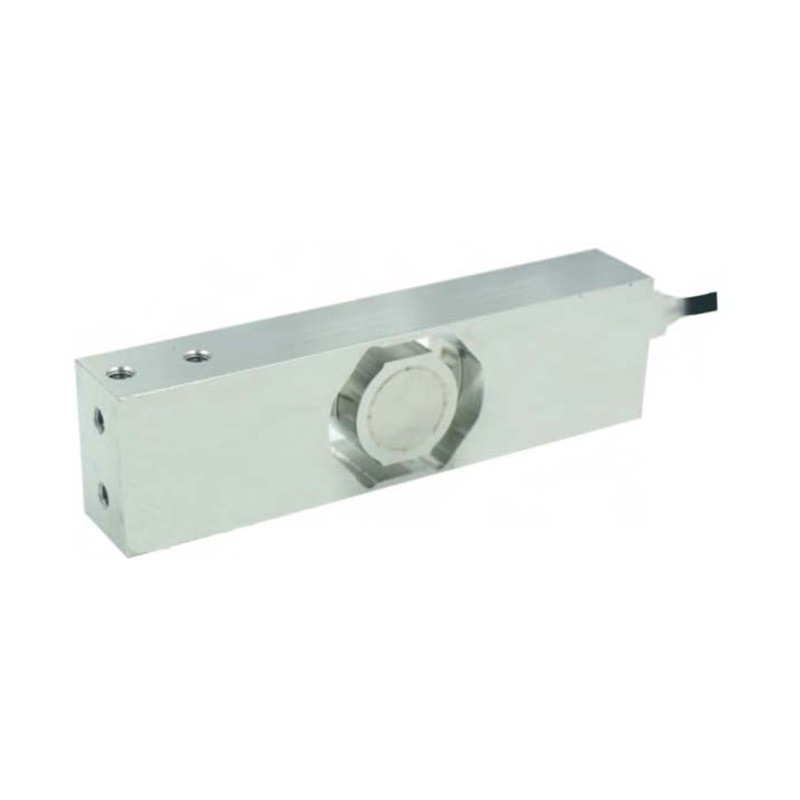
Koks yra vieno taško apkrovos elemento veikimo principas
Vieno taško apkrovos elementai yra vieni dažniausiai naudojamų svėrimo jutiklių šiuolaikinėse matavimo sistemose. Jų plačiai galima rasti elektroninėse mažmeninės prekybos svarstyklėse, stendinėse svarstyklėse, medicinos įrangoje ir lengvosios pramonės svėrimo platformose. Pradedantiesiems arba vartotojams, ieškantiems aiškaus techninio supratimo, mokymasis, kaip veikia vieno taško apkrovos elementas, suteikia tvirtą pagrindą suprasti apkrovos matavimo technologiją.
-
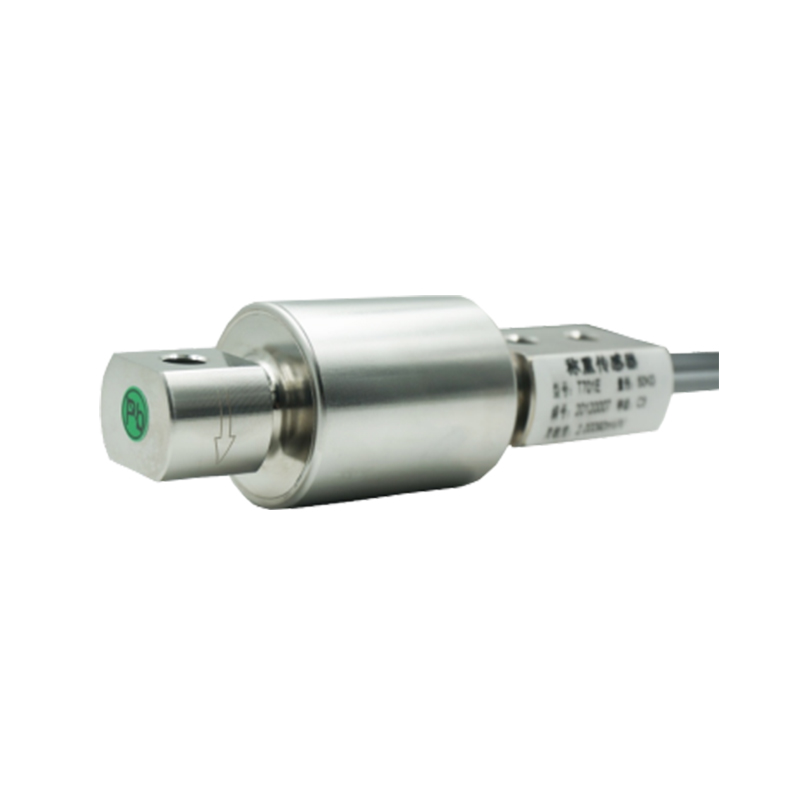
Kokie veiksniai turi įtakos silfoninės apkrovos elemento tikslumui
Silfoninės apkrovos elementai yra plačiai naudojami pramoninėse svėrimo sistemose, ypač tokiose srityse kaip rezervuarai, silosai, bunkeriai ir partijų siuntimo procesai. Dėl kompaktiškos struktūros ir gebėjimo atlaikyti suspaudimo apkrovas jie yra populiarus pasirinkimas gamybos, chemijos perdirbimo ir maisto pramonės srityse. Tačiau patikimi ir tikslūs matavimai priklauso nuo daugelio veiksnių. Sistemų projektuotojams, inžinieriams ir operatoriams, kurie nori nuoseklių svėrimo rezultatų, labai svarbu suprasti, kas turi įtakos silfoninio apkrovos elemento tikslumui.
-
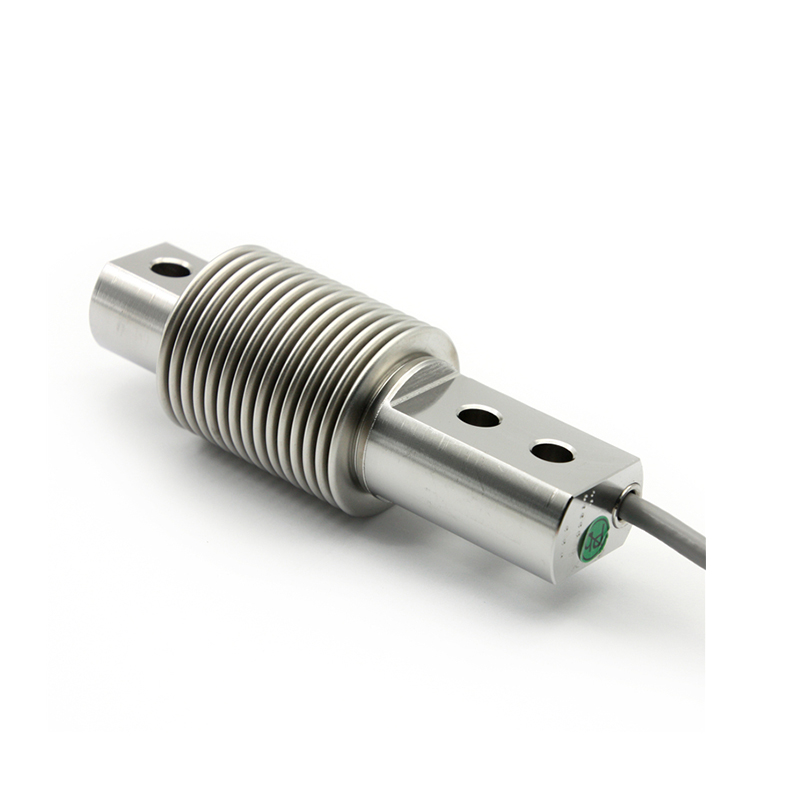
Kaip tinkamai sumontuoti silfoninio tipo apkrovos elementą
Silfoninio tipo apkrovos elementai yra plačiai naudojami pramoninėse svėrimo sistemose, tokiose kaip cisternos, bunkeriai, silosai ir dozavimo sistemos. Šie apkrovos elementai, žinomi dėl didelio tikslumo ir gebėjimo kompensuoti neatitikimą, vis tiek reikalauja tinkamai sumontuoti, kad užtikrintų patikimą ir ilgalaikį veikimą. Norint tiksliai išmatuoti ir apsaugoti jutiklį nuo pažeidimų, būtina suprasti, kaip tinkamai sumontuoti silfoninio tipo apkrovos elementą.
-

Kas yra 6 ašių jėgos jutiklis
Tobulėjant automatizavimui, robotizacijai ir išmaniajai gamybai, tikslus jėgos ir sukimo momento matavimas tampa vis svarbesnis. Tarp pažangiausių jutimo technologijų yra 6 ašių jėgos jutiklis – prietaisas, skirtas sudėtingoms mechaninėms sąveikoms įvairiomis kryptimis matuoti. Supratimas, kas yra 6 ašių jėgos jutiklis ir kaip jis veikia, padeda inžinieriams ir sistemų integratoriams pagerinti tikslumą, saugą ir našumą šiuolaikinėse programose.
-
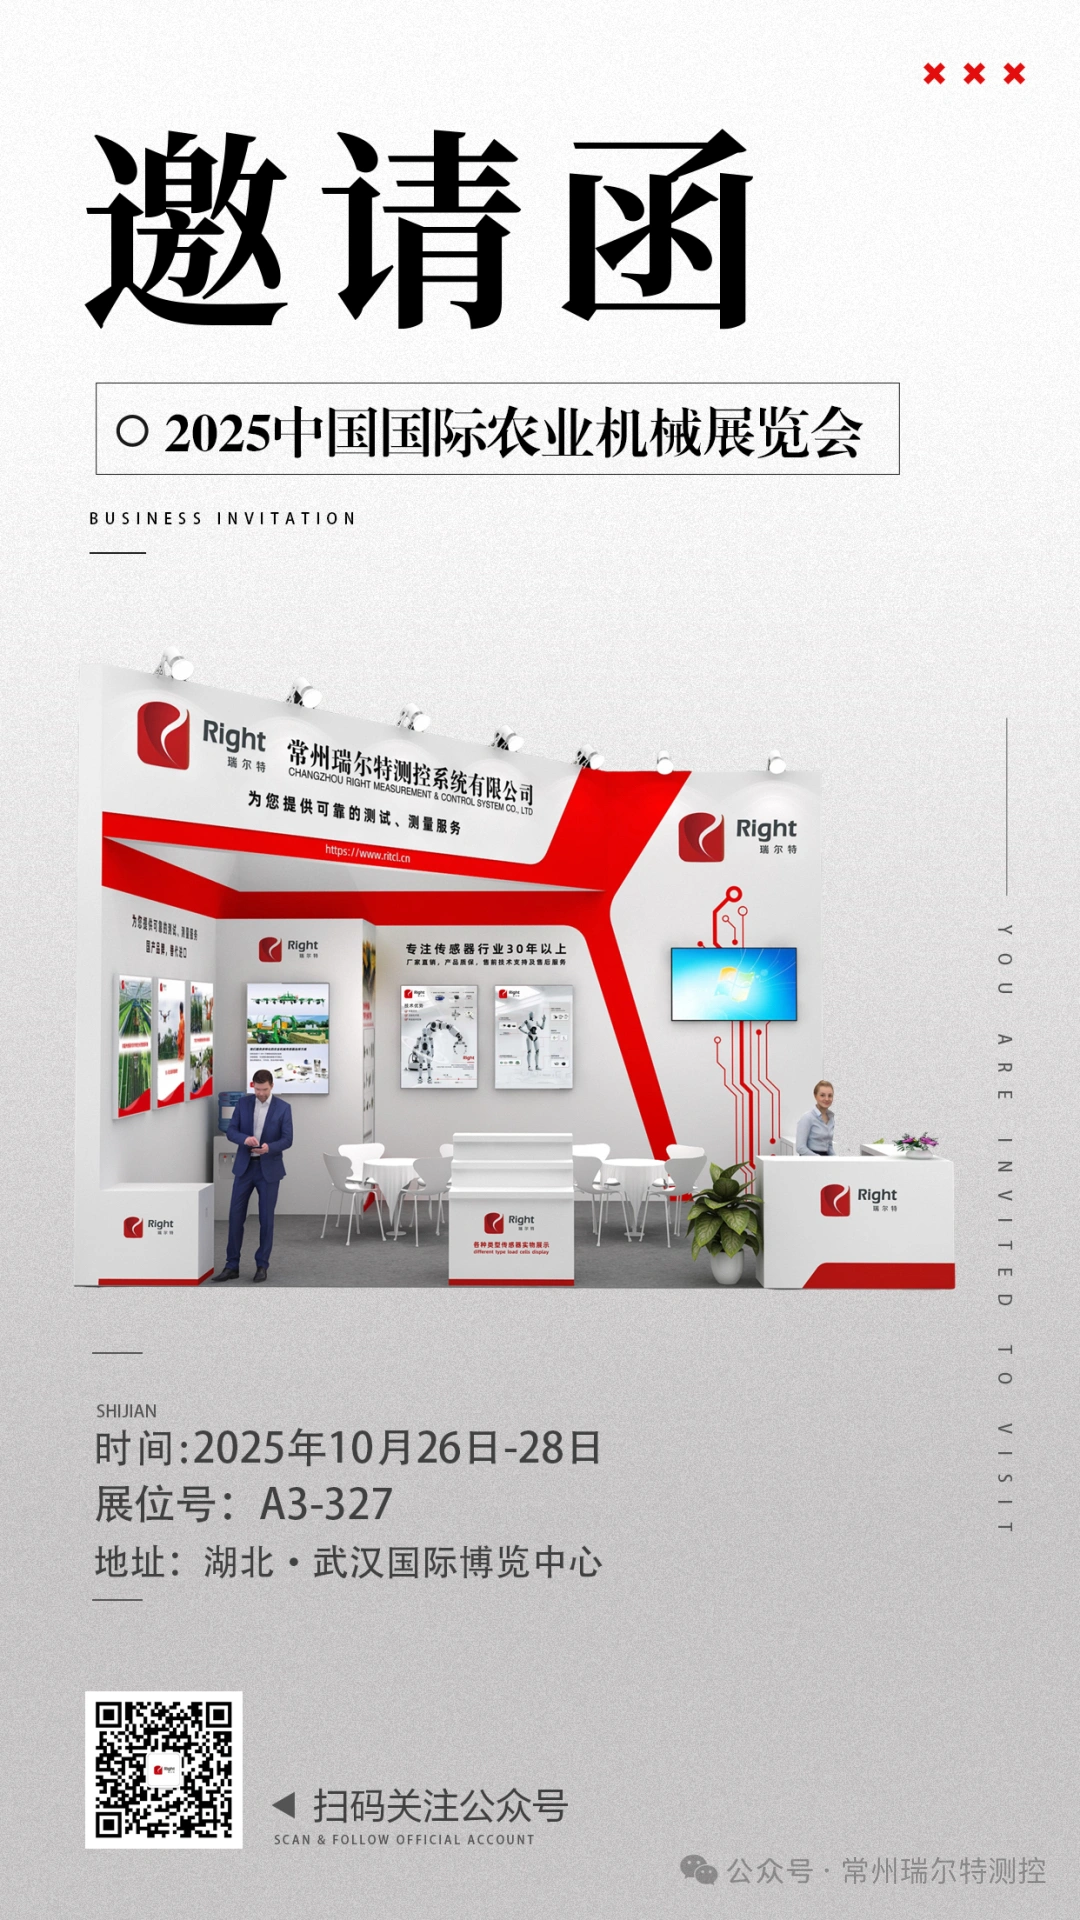
Artėja geriausias Azijos žemės ūkio mašinų renginys, o Changzhou Right parodys savo pagrindines technologijas.
Auksinis ruduo Jingchu žada vaisingų rezultatų! 2025 m. Kinijos tarptautinė žemės ūkio mašinų paroda (Uhano žemės ūkio mašinų paroda) bus atidaryta Uhano tarptautiniame parodų centre nuo spalio 26 iki 28 d.
-
Kvietimas | „Right Technology“ nuoširdžiai kviečia jus dalyvauti 2025 m. IEEE/RSJ tarptautinėje konferencijoje apie intelektualius robotus ir sistemas.
Spalio 19–25 dienomis Hangdžou tarptautiniame parodų centre vyks 2025 m. IEEE/RSJ tarptautinė intelektinių robotų ir sistemų konferencija (IROS 2025), viena iš dviejų pasaulyje pirmaujančių tarptautinių konferencijų robotikos srityje.
-
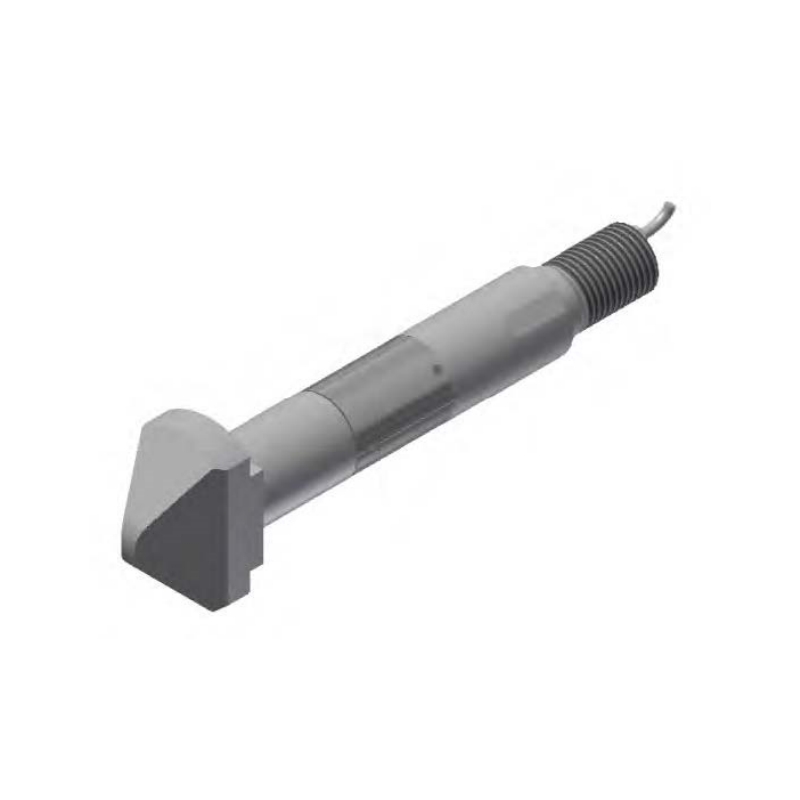
TEISINGA MATAVIMO IR VALDYMO SISTEMA Paleidžia pažangią individualizuotą kaiščio apkrovos elementą tikslioms programoms
Šiandieniniame sparčiai besivystančiame pramonės pasaulyje tikslių ir patikimų jėgos matavimo sprendimų poreikis yra didesnis nei bet kada anksčiau. Pripažindama šį poreikį, TEISINGŲ MATAVIMŲ IR VALDYMO SISTEMA pristatė naujausią naujovę: Custom Pin Load Cell, sukurta siekiant užtikrinti išskirtinį tikslumą, ilgaamžiškumą ir pritaikomumą įvairiose pramonės šakose.
-
Ar stiprintuvas padidina garsą
Garso technologijų pasaulyje kyla keletas klausimų: ar stiprintuvas padidina garsą? Paprastas atsakymas yra taip, bet ne taip, kaip daugelis galvoja. Stiprintuvas tiesiogiai garso nekuria. Vietoj to, jis sustiprina silpnus elektrinius signalus, kad garsiakalbiai galėtų juos paversti garsesniu ir aiškesniu garsu. Be stiprintuvo daugelis garso sistemų negalėtų sukurti galingo, aukštos kokybės garso, kurį patiriame muzikoje, filmuose ir ryšio įrenginiuose.
-
Kokie yra trys stiprintuvų tipai?
Elektronikos ir garso inžinerijos srityje stiprintuvai atlieka pagrindinį vaidmenį stiprinant silpnus signalus ir padarydami juos pakankamai stiprius praktiniam naudojimui. Nuo muzikos sistemų iki ryšio įrenginių – stiprintuvai yra visur. Tačiau ne visi stiprintuvai yra vienodi. Tiesą sakant, jie paprastai skirstomi į tris pagrindinius tipus, kurių kiekvienas tarnauja tam tikram tikslui: įtampos stiprintuvai, srovės stiprintuvai ir galios stiprintuvai.
-
Ar stiprintuvas yra tik garsiakalbis?
Garso technologijų pasaulyje dažnai kyla viena klaidinga nuomonė: daugelis žmonių mano, kad stiprintuvas yra tas pats, kas garsiakalbis. Nors abi yra esminės bet kurios garso sistemos dalys, jos atlieka labai skirtingas funkcijas. Norint suprasti, kaip muzika, balsas ir signalai paverčiami galingais garsais, kuriuos girdime kiekvieną dieną, labai svarbu suprasti skirtumą.
-
Įvairūs stiprintuvų pritaikymai šiuolaikinėse pramonės šakose
Spartaus technologijų vystymosi eroje stiprintuvai tapo nepakeičiamais komponentais daugelyje programų. Nuo plataus vartojimo elektronikos iki pažangių pramoninių sistemų – stiprintuvai yra svarbūs įrenginiai, kurie paverčia silpnus signalus į stipresnius, tinkamus naudoti išėjimus. Dėl jų gebėjimo pagerinti našumą, pagerinti garso kokybę ir išlaikyti signalo vientisumą jie yra vienas iš plačiausiai taikomų elektroninių komponentų tiek kasdieniame gyvenime, tiek specializuotose pramonės šakose.
-
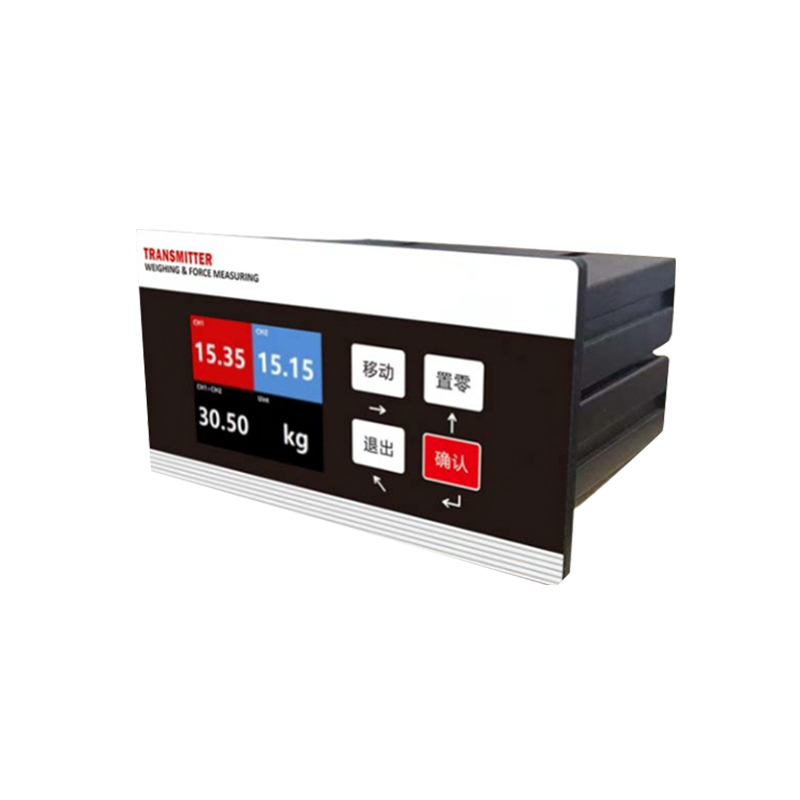
Plečiantis skaitmeninių rodiklių taikymas šiuolaikinėse pramonės šakose
Šiandienos sparčiai besivystančioje pramonės aplinkoje tikslumas ir tikslumas tapo svarbesni nei bet kada anksčiau. Viena iš priemonių, atliekančių gyvybiškai svarbų vaidmenį užtikrinant matavimo patikimumą, yra skaitmeninis indikatorius. Šis pažangus matavimo prietaisas, taip pat žinomas kaip skaitmeninis matuoklis, plačiai pritaikytas gamyboje, mechaninėje inžinerijoje, kokybės tikrinimo ir tyrimų srityse, todėl jis yra nepakeičiamas prietaisas šiuolaikinėse pramonės šakose.
-
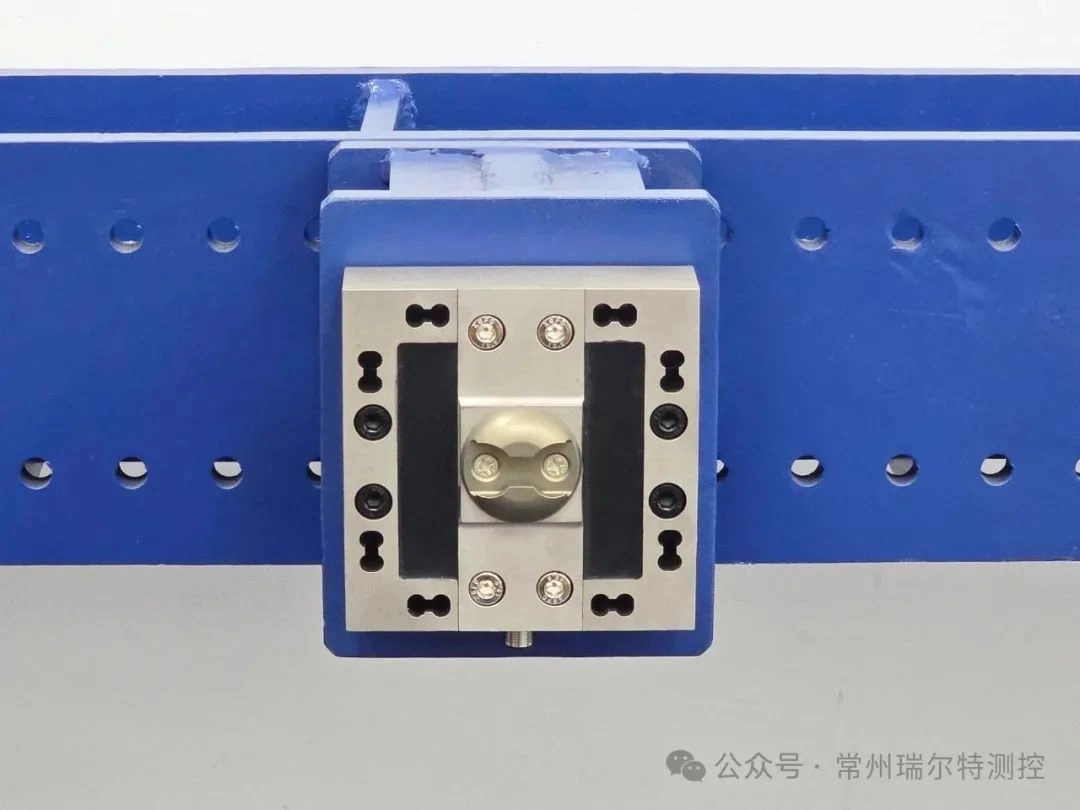
Pramonės pritaikymas | „Right“ 48 kanalų didelio tikslumo 3D pajėgų stebėjimo sistemos taikymas orlaivių krovinių tinklo 3D pajėgų gavimo sistemose
10 000 metrų aukštyje krovininiai tinklai atlaiko ne tik krovinio svorį, bet ir rimtus iššūkius – turbulentinį poveikį ir greitas išcentrines jėgas. Krovininiam lėktuvui skrendant dideliame aukštyje, krovininis tinklas ne tik atlaiko 20 tonų krovinio svorį, bet ir susiduria su trimačiu smūgiu bei plyšimu.
-
Tikslus jutiklis ir sumanus vairavimas | „Changzhou Right“ parodoje „AHTE 2025“ šviečia novatoriškais jutimo sprendimais
2025 m. liepos 9–11 dienomis Šanchajaus naujajame tarptautiniame parodų centre sėkmingai vyko 18-oji Šanchajaus tarptautinė pramonės surinkimo ir transmisijos technologijų paroda (AHTE 2025), sulaukusi didelio dėmesio pasaulinės pramonės automatizavimo ir išmaniojo surinkimo srityje.
-
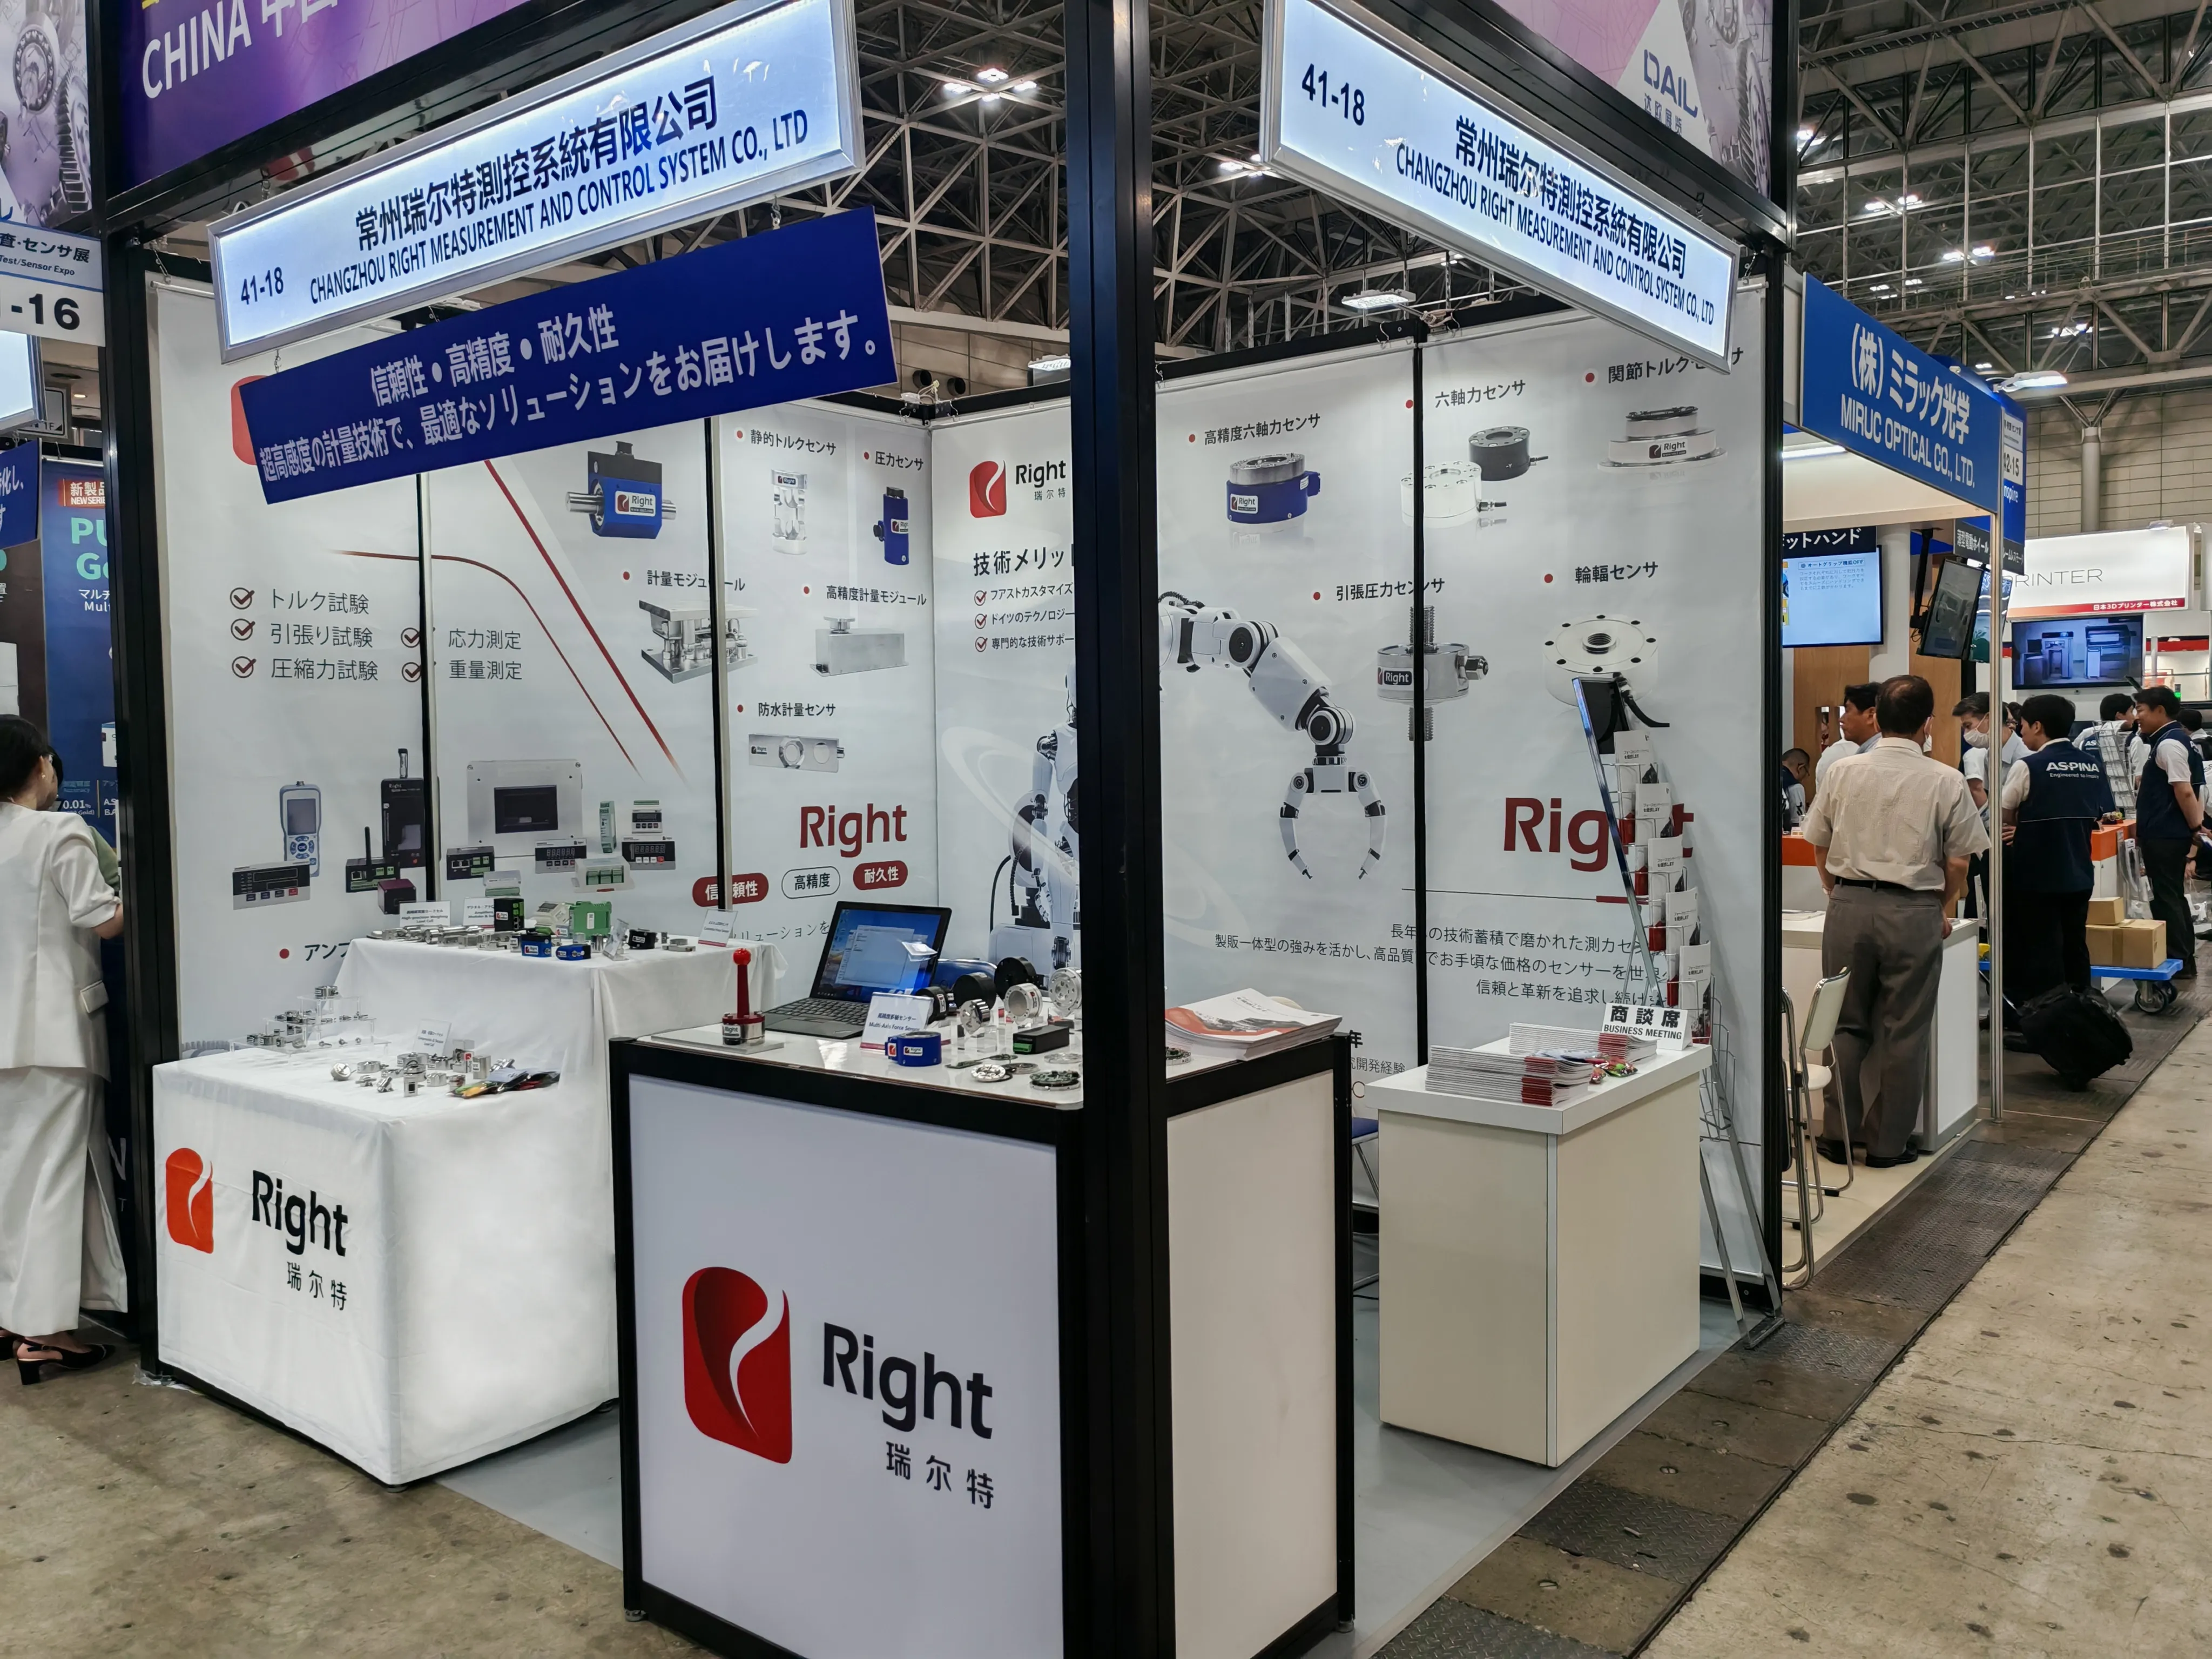
Parodos apžvalga | „Changzhou Right“ sėkmingai pasirodė 30-ojoje „ManufacturingWorld Tokyo – Mechanical Components & Materials Technology Expo“ parodoje ir dalyvavo Azijos gamybos renginyje
Parodos apžvalga | „Changzhou Right“ sėkmingai pasirodė 30-ojoje „ManufacturingWorld Tokyo – Mechanical Components & Materials Technology Expo“ parodoje ir dalyvavo Azijos gamybos renginyje
-
Parodos apžvalga | „Changzhou Right“ šviečia 17-ojoje Kinijos tarptautinėje modernių geležinkelių technologijų ir įrangos parodoje, diegia jutiklių technologijas ir lydi geležinkelių saugos ir žvalgybos ateitį.
Pekinas, 2025 m. liepos 8 d. – Kinijos nacionaliniame konferencijų centre Pekine iškilmingai atidaryta 17-oji tarptautinė Kinijos moderniųjų geležinkelių technologijų ir įrangos paroda (MODERN RAILWAYS), didžiausias ir tarptautiniu mastu įtakingiausias geležinkelių pramonės renginys Azijoje.
-
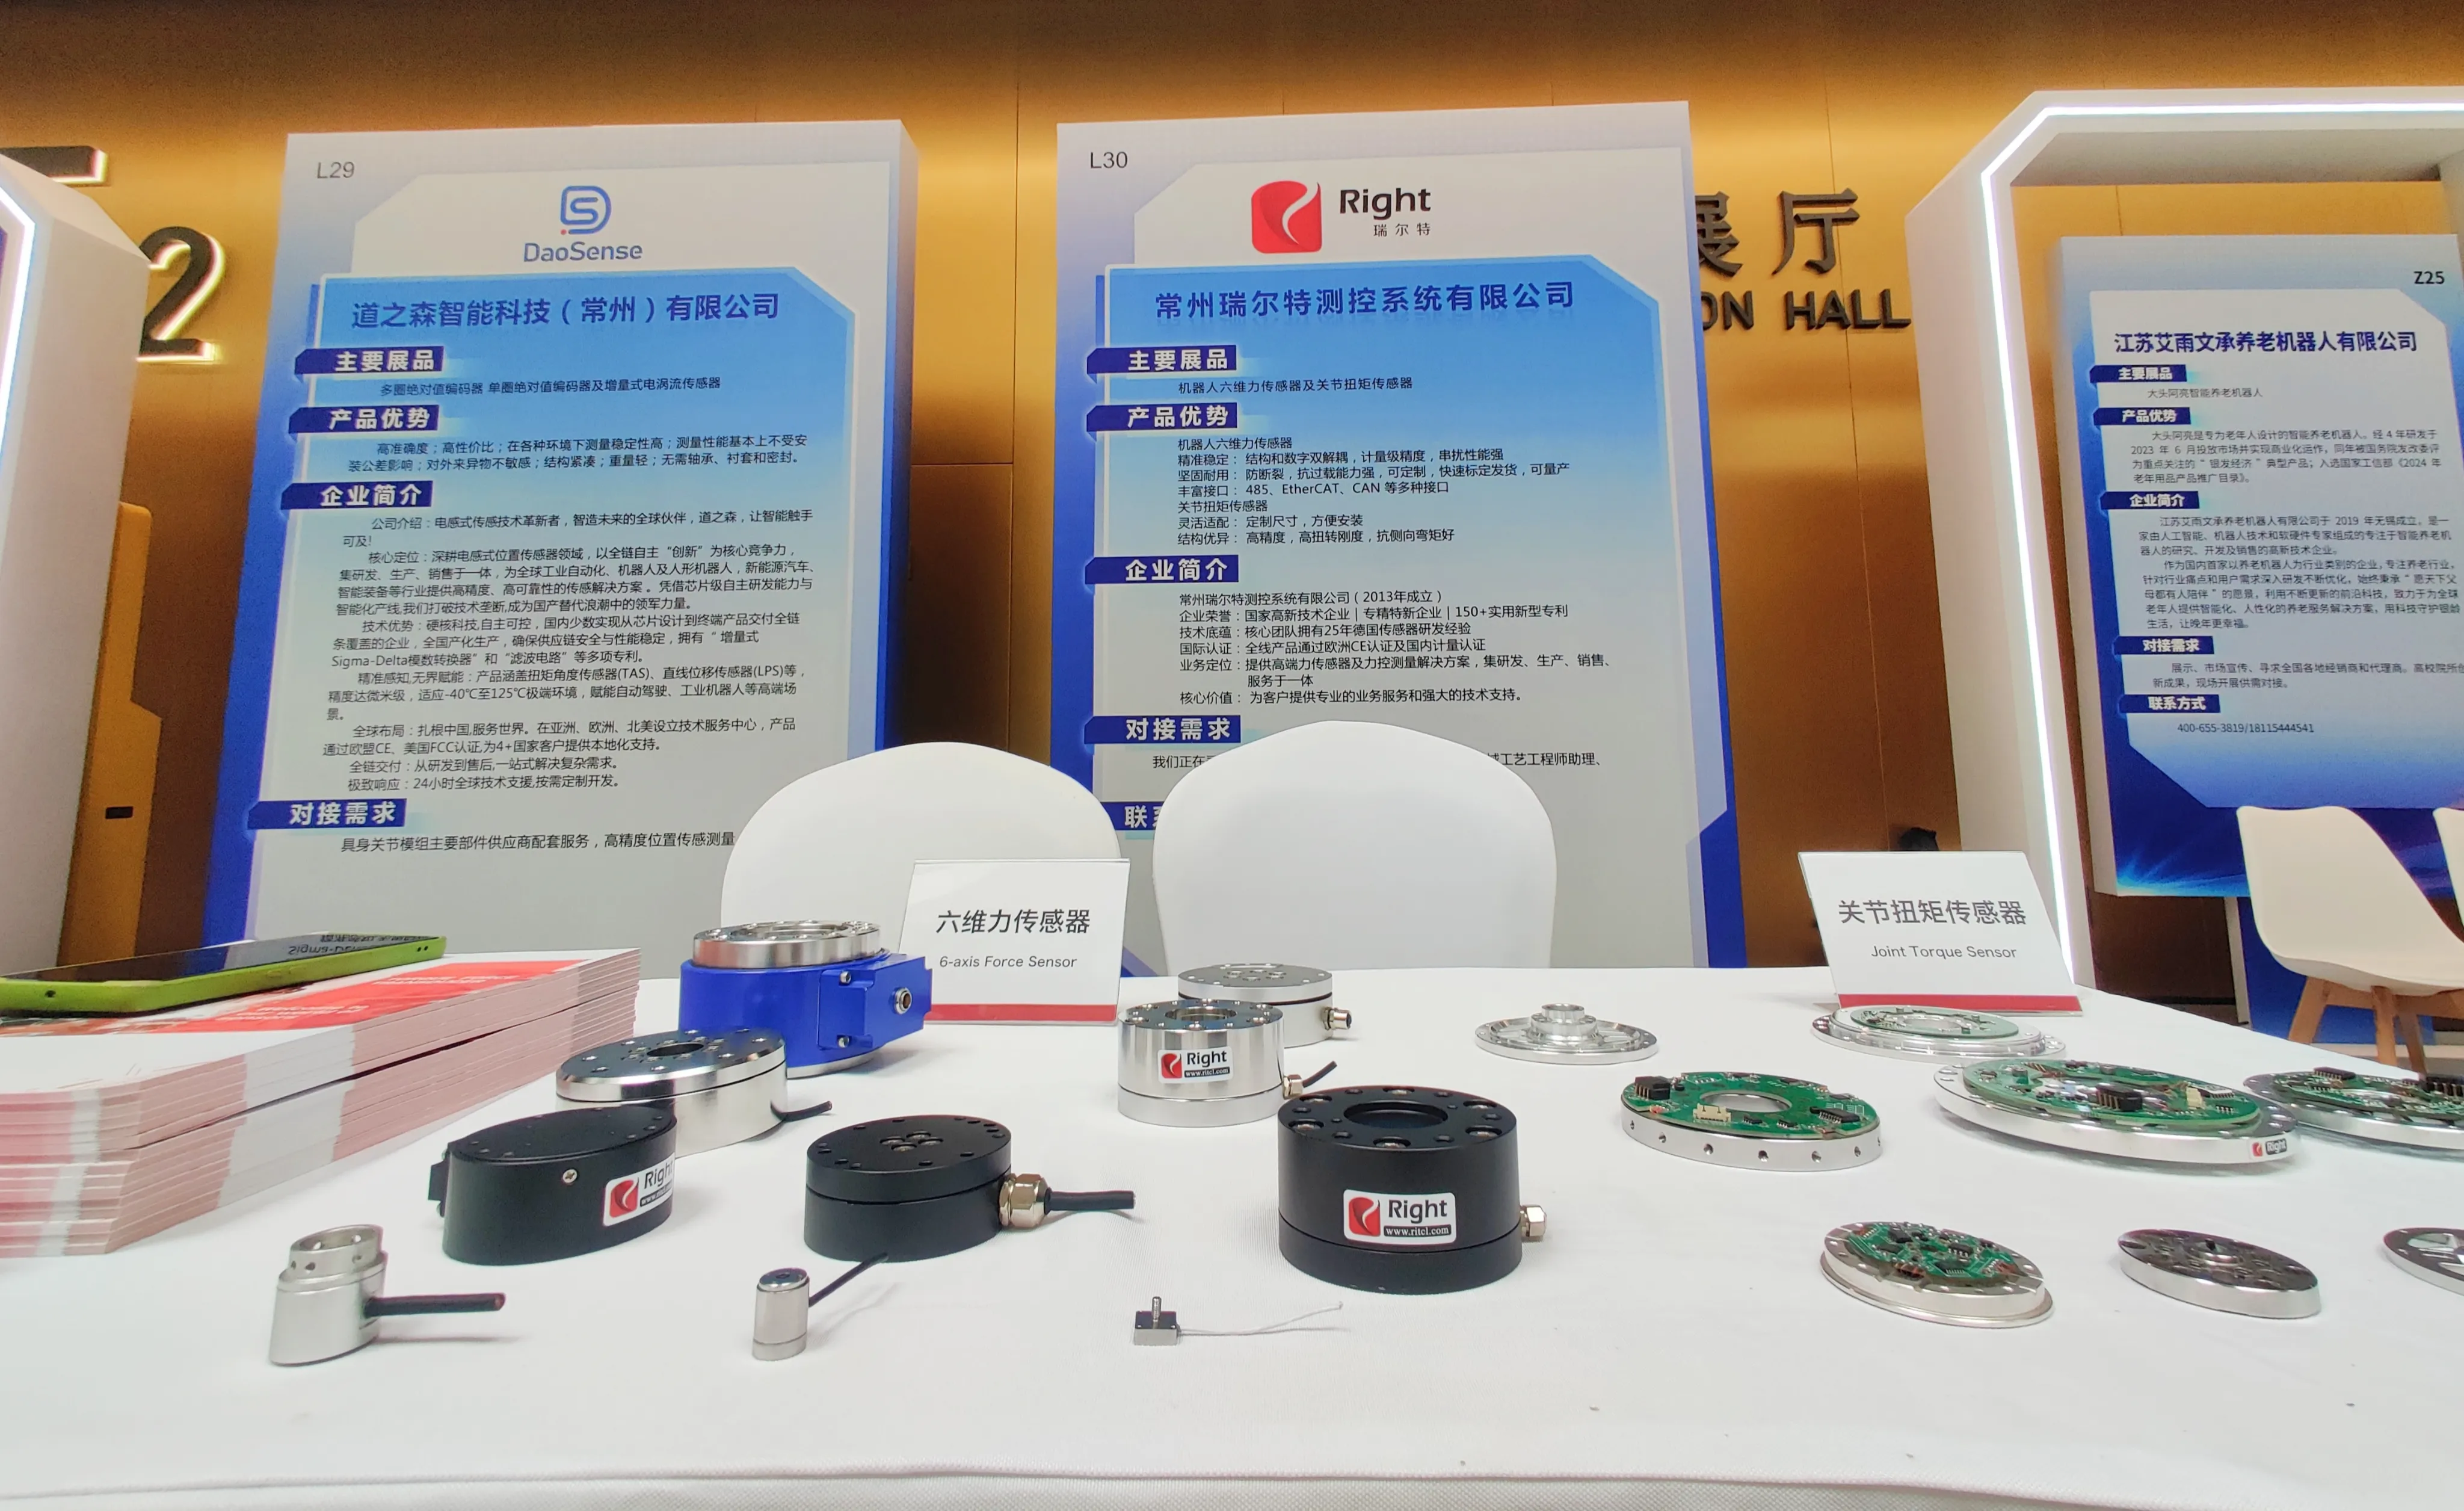
Įgalindama tikslų suvokimą, Changzhou Right susijungia su Jiangsu Embodied Intelligent Robot Industry Alliance, kad kartu pradėtų naują AI + robotų erą!
Įgalindama tikslų suvokimą, Changzhou Right susijungia su Jiangsu Embodied Intelligent Robot Industry Alliance, kad kartu pradėtų naują AI + robotų erą!
-

29-oji TARPTAUTINĖ STAKLŲ, METALO APDIRBIMO IR AUTOMATIZAVIMO TECHNOLOGIJŲ PARODA
Nuoširdžiai kviečiame jus į Malaizijos METALTECH & AUTOMEX
-
„Changzhou Embodied Intelligent Robot“ mokslo ir technologijų inovacijų centras ir „Right Key“ projektas įsikūrė Uhane aukštųjų technologijų srityje
Išmanioji gamyba Changzhou, „Žmogus ir mašina“ eina koja kojon. Balandžio 29 d. Čangdžou įvyko „Šimtai įvykių ir tūkstančiai įmonių“ pramonės grandinės integravimo ir prijungimo stiprinimo renginys-1028 Robot Special Event. Daugelis autoritetingų robotikos srities ekspertų visoje šalyje ir daugiau nei 300 reprezentatyvių įmonių šalyje ir užsienyje susirinko Uhano aukštųjų technologijų srityje, kad gautų įžvalgos apie plėtros tendencijas, susietų aukštos kokybės išteklius, skatintų technologines naujoves, pasidalintų naujomis įkūnyto intelekto galimybėmis ir dirbtų kartu dėl naujos skaitmeninės ir tikrosios integracijos ateities.
-
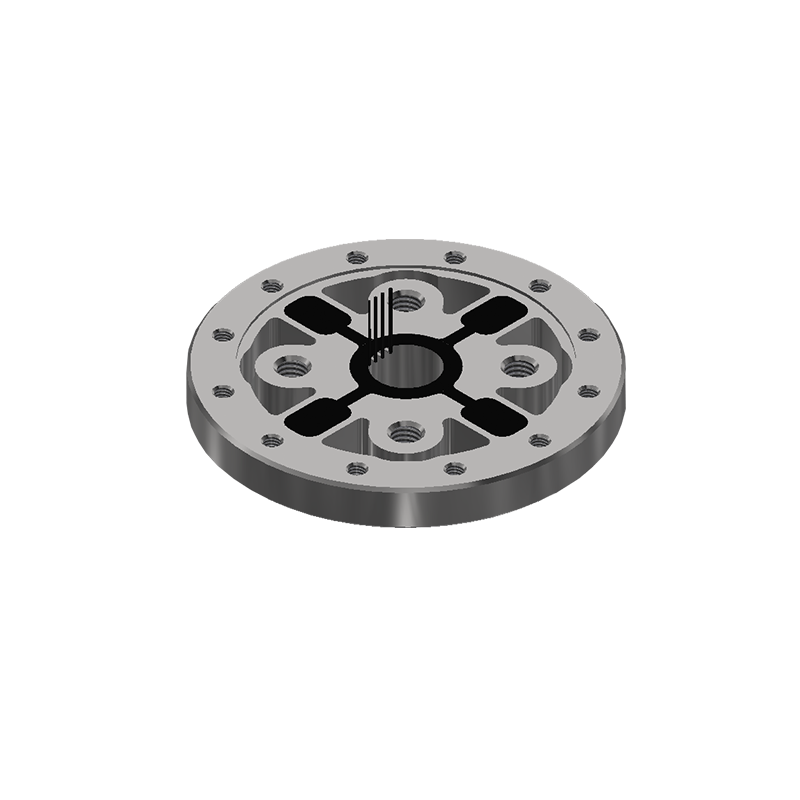
Robotų jungčių sukimo momento jutiklių pritaikymo šiuolaikinėje automatikoje tyrinėjimas
Kadangi robotikos technologijos ir toliau tobulėja, tikslumas ir greitas reagavimas tampa vis svarbesni. Vienas komponentas, vaidinantis lemiamą vaidmenį šioje evoliucijoje, yra roboto jungties sukimo momento jutiklis – prietaisas, matuojantis sukimo momentą arba sukimosi jėgą roboto jungtyje. Šie jutikliai yra būtini siekiant pagerinti šiuolaikinių robotų sistemų veikimą, saugą ir efektyvumą.
-
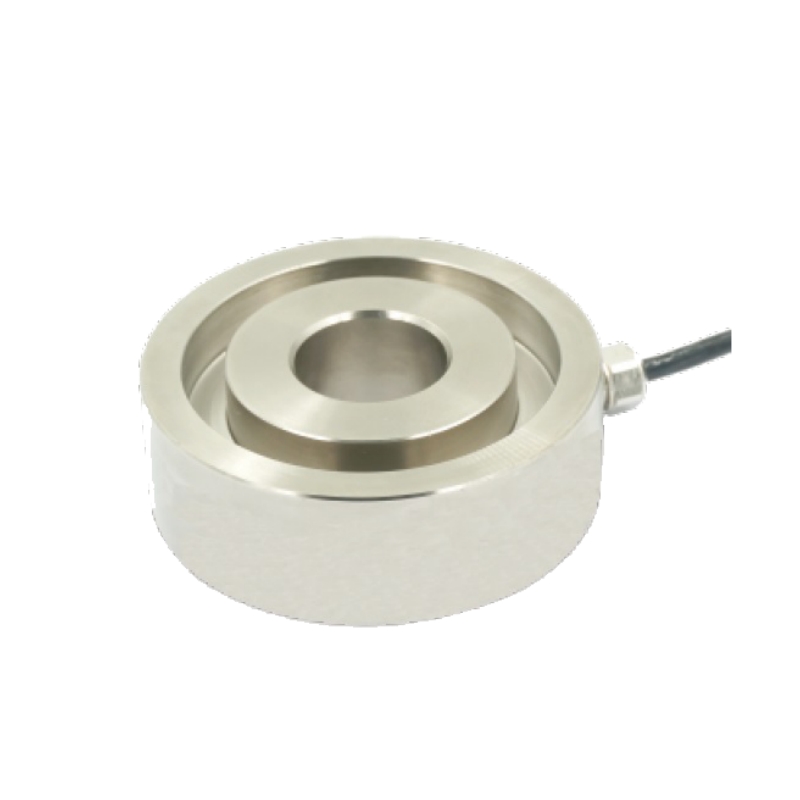
Ką aptinka jėgos jutiklis? Suprasti jos vaidmenį šiuolaikinėse technologijose
Šiuolaikiniame vis labiau automatizuotame ir preciziškesniame pasaulyje jėgos jutikliai atlieka gyvybiškai svarbų vaidmenį įvairiose pramonės šakose. Bet ką tiksliai aptinka jėgos jutiklis ir kodėl jis yra toks svarbus šiuolaikinių mašinų ir prietaisų komponentas?
-
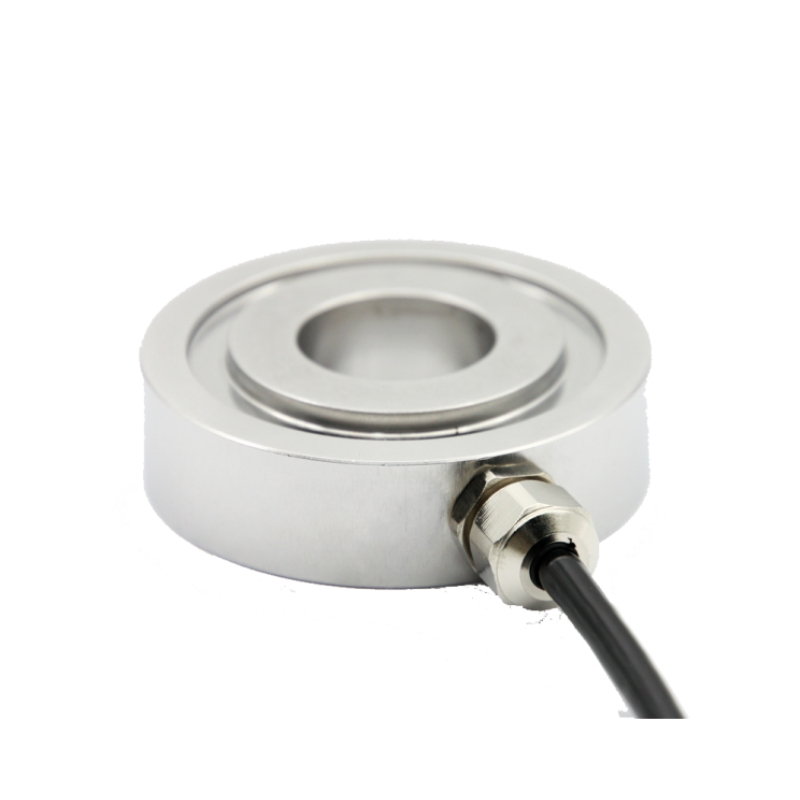
Kas yra žiedo tipo jėgos jutiklis?
Pramonės automatikos, robotikos ir tiksliosios inžinerijos srityse tikslus jėgos matavimas yra būtinas. Tarp įvairių jėgos jutimo technologijų žiedo tipo jėgos jutiklis išsiskiria kompaktiška struktūra ir dideliu jautrumu. Bet kas tiksliai yra žiedo tipo jėgos jutiklis ir kaip jis veikia?
-
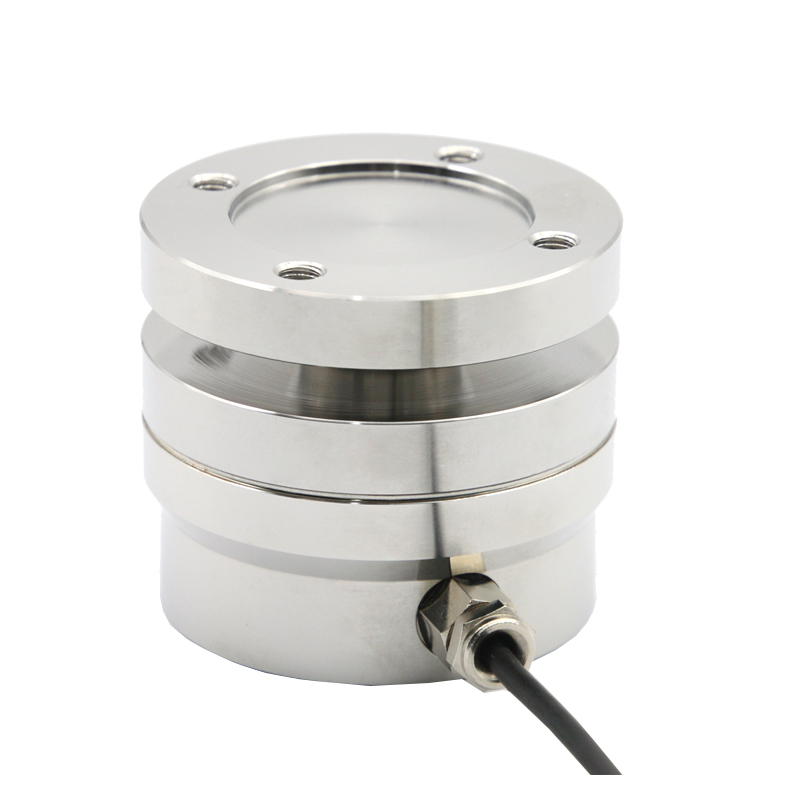
Kuo skiriasi jėgos jutiklis ir slėgio jutiklis
Išmaniosioms sistemoms, robotikai ir pramoninei automatizacijai tobulėjant, jutikliai užėmė pagrindinį vaidmenį užtikrinant tikslumą, saugumą ir efektyvumą. Tarp dažniausiai naudojamų tipų yra jėgos jutikliai ir slėgio jutikliai. Nors šie terminai dažnai vartojami pakaitomis, jie atlieka skirtingas funkcijas ir yra skirti įvairiems matavimo tikslams. Taigi, kas tiksliai juos išskiria?
-

2 ašių jėgos jutiklis ir 3 ašių jėgos jutiklis: kuris geriausiai tinka jūsų programai?
Išmaniosios gamybos, robotikos ir tikslumo testavimo amžiuje jėgos jutikliai atlieka gyvybiškai svarbų vaidmenį fiksuojant duomenis realiuoju laiku, kad būtų galima valdyti ir analizuoti. Tarp plačiausiai naudojamų tipų yra 2 ašių ir 3 ašių jėgos jutikliai. Tačiau kuo jie skiriasi ir kuris iš jų yra geresnis jūsų konkrečiai programai?
-
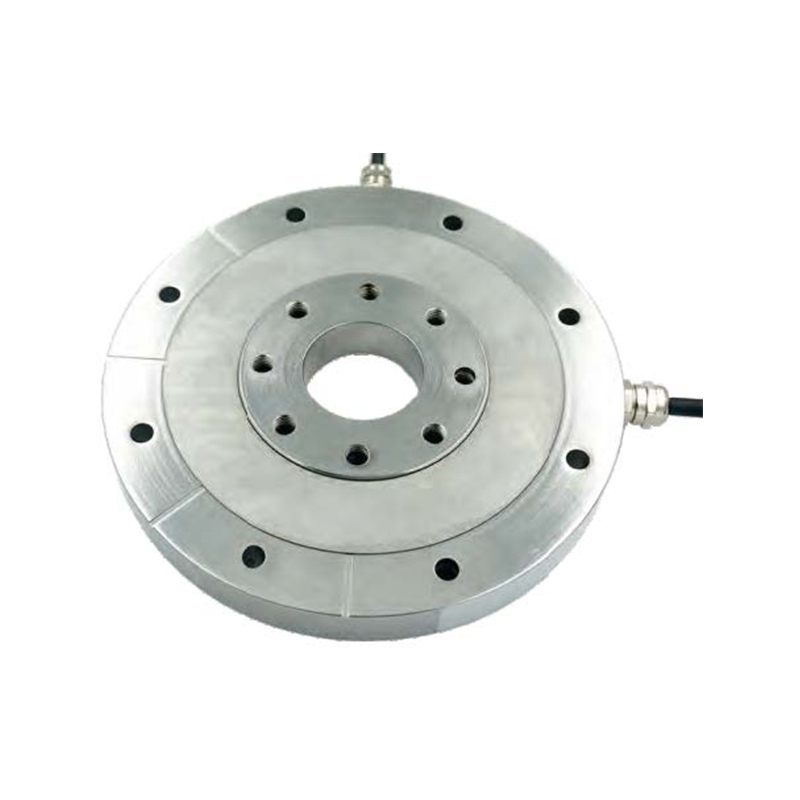
Kaip veikia dvigubo diapazono jėgos jutiklis?
Šiuolaikinėje didelio tikslumo inžinerinėje ir pramoninėje aplinkoje tikslus jėgos matavimas yra labai svarbus. Vienas iš universaliausių įrankių, sukurtų patenkinti šį poreikį, yra dviejų diapazonų jėgos jutiklis. Tačiau kaip tiksliai veikia šis pažangus jutiklis ir kodėl jis vis dažniau pasirenkamas robotų, medicinos prietaisų ir automatinių testavimo sistemų srityse?
-
Kaip pasirinkti įtempimo slėgio jutiklį?
Renkantis įtempimo slėgio jutiklį, pirmiausia turite nustatyti, kokia jėga matuojama. Jėgos jutikliai skirstomi į mechaninę ir pneumatinę (hidraulinę) jėgą.
-
Slėgio jutiklio veikimo principas
Slėgio jutiklis iš tikrųjų sulaukia vis daugiau dėmesio dėl savo paprastos struktūros, puikaus tiesiškumo ir stabilumo bei didelio išvesties tikslumo.
-
Dalijimasis žiniomis apie sukimo momento jutiklius
Sukimo momento jutiklį šiuo metu galima suskirstyti į du tipus: kontaktinį ir nekontaktinį. Nekontaktinis sukimo momento jutiklis taip pat vadinamas slankiojančiu kintamo sukimo momento jutikliu.
-
Kas yra jėgos jutiklis? Kokie jo tipai?
Jėga yra tiesioginė materijos judėjimo pokyčių priežastis. Jėgos jutikliai gali aptikti mechaninius dydžius, tokius kaip įtempimas, traukimas, slėgis, svoris, sukimo momentas, vidinis įtempis ir deformacija.


